


Trong chủ đề trước" Phân loại Động cơ Điện" ;, tôi đã giải thích các loại khác nhau của động cơ DC có chổi than (BDC) như trong sơ đồ sau:

Hôm nay, tôi sẽ giải thích về động cơ DC không chổi than (BLDC) và động cơ cảm ứng AC sau đây.
Bạn có thể xem lại các chủ đề liên quan sau đây để đánh giá và theo dõi tốt.
Các thành phần cơ bản của động cơ điện
2- Động cơ DC không chổi than
|
Động cơ DC không chổi than |

Trong động cơ DC chổi than, cổ góp cơ khí và chổi than liên quan có vấn đề vì một số lý do sau:
Sự mài mòn của bàn chải xảy ra và nó tăng lên đáng kể trong môi trường áp suất thấp.
Tia lửa từ chổi có thể gây nổ nếu môi trường chứa vật liệu nổ.
Tiếng ồn RF từ bàn chải có thể gây nhiễu các TV hoặc thiết bị điện tử gần đó, v.v.
Động cơ dòng điện một chiều không chổi than (BLDC) là một trong những loại động cơ nhanh chóng trở nên phổ biến. Động cơ BLDC được sử dụng trong các ngành công nghiệp như Thiết bị, Ô tô, Hàng không, Tiêu dùng, Y tế, Thiết bị Tự động hóa Công nghiệp và Dụng cụ.
Như tên của nó, động cơ BLDC không sử dụng chổi than để chuyển mạch; thay vào đó, chúng được hoán vị điện tử.
Động cơ BLDC có nhiều ưu điểm hơn so với động cơ DC có chổi than và động cơ cảm ứng, một vài trong số đó là:
Tốc độ tốt hơn so với đặc tính mô-men xoắn.
Phản ứng động cao.
Hiệu quả cao.
Tuổi thọ hoạt động lâu dài.
Hoạt động không ồn ào.
Phạm vi tốc độ cao hơn.
Ngoài ra, tỷ lệ mô-men xoắn truyền đến kích thước của động cơ cao hơn, khiến nó trở nên hữu ích trong các ứng dụng mà không gian và trọng lượng là những yếu tố quan trọng.
Sự thi công
Động cơ BLDC là một loại động cơ đồng bộ. Điều này có nghĩa là từ trường do stato tạo ra và từ trường do rôto tạo ra quay cùng tần số.
Động cơ BLDC có các cấu hình một pha, 2 pha và 3 pha. Tương ứng với loại của nó, stato có cùng số lượng cuộn dây. Trong số này, động cơ 3 pha được sử dụng phổ biến và rộng rãi nhất.
1- Stato
|
Stato của động cơ BLDC |

Stato của động cơ BLDC bao gồm các tấm thép xếp chồng lên nhau với các cuộn dây được đặt trong các rãnh được cắt theo trục dọc theo ngoại vi bên trong.
Hầu hết các động cơ BLDC có ba cuộn dây stato được kết nối theo kiểu hình sao. Mỗi cuộn dây này được cấu tạo với nhiều cuộn dây được kết nối với nhau để tạo thành một cuộn dây. Một hoặc nhiều cuộn dây được đặt trong các khe và chúng được nối với nhau để tạo thành cuộn dây. Mỗi cuộn dây này được phân bố trên ngoại vi stato để tạo thành một số cực chẵn.
Tùy thuộc vào khả năng cung cấp điện điều khiển, động cơ có định mức điện áp chính xác của stato có thể được chọn. Động cơ có điện áp định mức bốn mươi tám vôn trở xuống được sử dụng trong ô tô, rô bốt, chuyển động cánh tay nhỏ, v.v. Động cơ có 100 vôn, hoặc xếp hạng cao hơn, được sử dụng trong các thiết bị, tự động hóa và các ứng dụng công nghiệp.
2- Rotor
|
Rôto của động cơ BLDC |

Rôto được làm bằng nam châm vĩnh cửu và có thể thay đổi từ hai đến tám cặp cực với các cực Bắc (N) và Nam (S) thay thế.
|
Vị trí Nam châm Rotor BLDC |
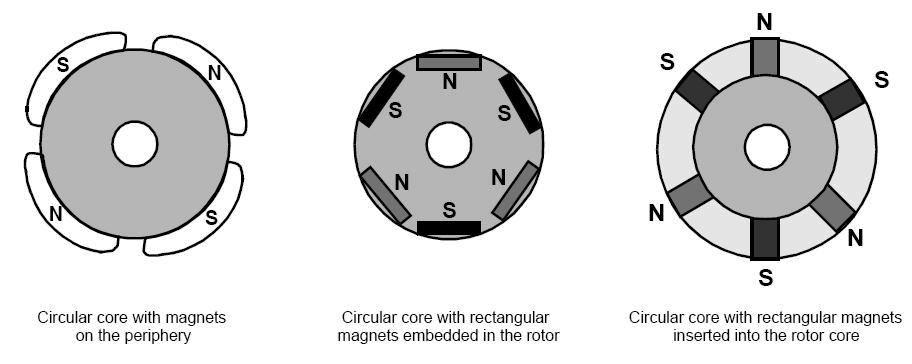
Dựa trên mật độ từ trường yêu cầu trong rôto, vật liệu từ thích hợp được chọn để chế tạo rôto. Nam châm Ferrite thường được sử dụng để chế tạo nam châm vĩnh cửu.
3- Cảm biến Hall
|
Cảm biến BLDC Hall |
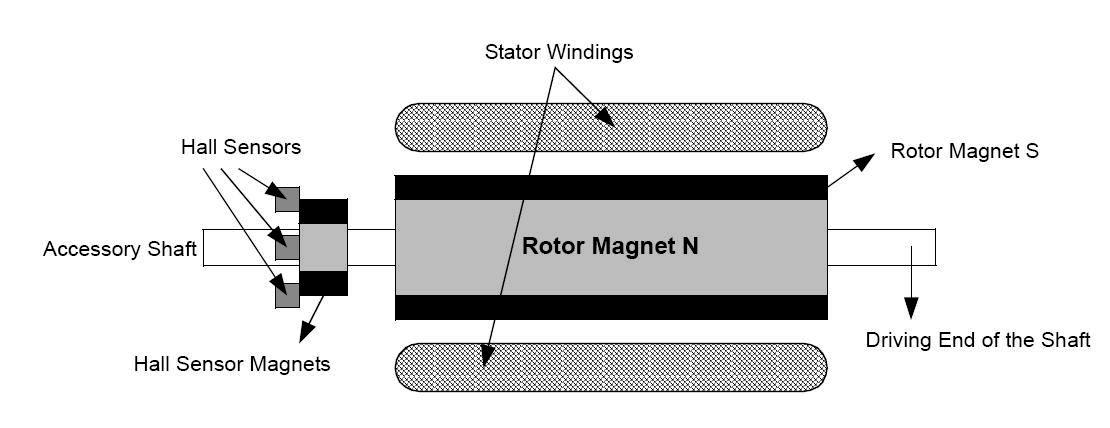
Không giống như động cơ DC có chổi than, sự chuyển mạch của động cơ BLDC được điều khiển bằng điện tử. Để quay động cơ BLDC, các cuộn dây stato phải được cấp điện theo thứ tự. Điều quan trọng là phải biết vị trí rôto để hiểu cuộn dây nào sẽ được cung cấp năng lượng theo trình tự cung cấp năng lượng. Vị trí rôto được cảm nhận bằng cách sử dụng cảm biến Hiệu ứng Hall được gắn vào stato.
Hầu hết các động cơ BLDC có ba cảm biến Hall được nhúng vào stato ở đầu không dẫn động của động cơ.
Bất cứ khi nào các cực từ của rôto đi qua gần các cảm biến Hall, chúng sẽ cho tín hiệu cao hoặc thấp, cho biết cực N hoặc S đang đi qua gần các cảm biến. Dựa trên sự kết hợp của ba tín hiệu cảm biến Hall này, có thể xác định chính xác trình tự giao hoán.
Dựa trên vị trí vật lý của cảm biến Hall, có hai phiên bản đầu ra. Cảm biến Hall có thể lệch pha 60 ° hoặc 120 ° với nhau. Dựa trên điều này, nhà sản xuất động cơ xác định trình tự chuyển mạch, cần tuân theo khi điều khiển động cơ.
Lưu ý: Cảm biến Hall yêu cầu nguồn điện. Điện áp có thể nằm trong khoảng từ 4 vôn đến 24 vôn. Dòng điện yêu cầu có thể từ 5 đến 15 quai bị.
Nguyên lý hoạt động
Mỗi trình tự giao hoán có một trong các cuộn dây được cấp điện dương (dòng điện đi vào cuộn dây), cuộn dây thứ hai là âm (dòng điện ra khỏi cuộn dây) và cuộn dây thứ ba ở điều kiện không mang điện.
Mômen xoắn được tạo ra do sự tương tác giữa từ trường được tạo ra bởi các cuộn dây stato và nam châm vĩnh cửu của rôto.
Để giữ cho động cơ hoạt động, từ trường tạo ra bởi các cuộn dây phải dịch chuyển vị trí, khi rôto chuyển động để bắt kịp với từ trường stato. Cái được gọi là "Giao hoán sáu bước" xác định trình tự cung cấp năng lượng cho các cuộn dây.
Trong giao hoán sáu bước, chỉ có hai trong số ba cuộn dây của Động cơ DC không chổi than được sử dụng tại một thời điểm. Các bước tương đương với 60 độ điện, vì vậy sáu bước tạo ra một vòng quay 360 độ đầy đủ. Một vòng lặp 360 độ đầy đủ có thể kiểm soát dòng điện vì chỉ có một đường dẫn hiện tại. Giao hoán sáu bước thường hữu ích trong các ứng dụng yêu cầu tốc độ cao và tần số chuyển mạch. Động cơ DC không chổi than sáu bước thường có hiệu suất mô-men xoắn thấp hơn động cơ chuyển mạch sóng sin.
Các ứng dụng động cơ BLDC điển hình
Chúng ta có thể phân loại điều khiển động cơ BLDC thành ba loại chính:
Tải trọng không đổi.
Tải trọng thay đổi.
Các ứng dụng định vị.
1- Ứng dụng với tải không đổi:
Đây là những loại ứng dụng mà tốc độ thay đổi quan trọng hơn việc giữ độ chính xác của tốc độ ở một tốc độ đã định. Ngoài ra, tốc độ tăng và giảm tốc không tự động thay đổi. Trong các loại ứng dụng này, tải được ghép trực tiếp với trục động cơ.
Ví dụ, quạt, máy bơm và máy thổi có các loại ứng dụng này. Các ứng dụng này yêu cầu bộ điều khiển chi phí thấp, chủ yếu hoạt động trong vòng lặp mở.
2- Các ứng dụng với tải thay đổi:
Đây là những loại ứng dụng mà tải trên động cơ thay đổi trong một phạm vi tốc độ. Các ứng dụng này có thể yêu cầu độ chính xác của điều khiển tốc độ cao và phản hồi động tốt.
Ví dụ,
Thiết bị gia dụng: máy giặt, máy sấy và máy nén.
Trong ô tô, điều khiển bơm nhiên liệu, điều khiển lái điện tử, điều khiển động cơ và điều khiển xe điện.
Trong hàng không vũ trụ, có một số ứng dụng, như máy ly tâm, máy bơm, điều khiển cánh tay robot, điều khiển con quay hồi chuyển, v.v.
Các ứng dụng này có thể sử dụng thiết bị phản hồi tốc độ và có thể chạy trong một vòng nửa kín hoặc một vòng kín hoàn toàn.
3- Ứng dụng định vị:
Hầu hết các loại ứng dụng công nghiệp và tự động hóa đều thuộc loại này. Các ứng dụng trong danh mục này có một số loại truyền lực, có thể là bánh răng cơ khí hoặc dây đai hẹn giờ, hoặc một hệ thống truyền động bằng dây đai đơn giản. Trong các ứng dụng này, phản ứng động của tốc độ và mô-men xoắn là quan trọng. Ngoài ra, các ứng dụng này có thể thường xuyên đảo ngược hướng quay.
Các hệ thống này hầu hết hoạt động theo chu trình khép kín.
Cuối cùng, so sánh giữa động cơ DC có chổi than (BDC) và động cơ DC không chổi than (BLDC) như trong hình dưới đây.

Thứ hai: Động cơ AC
Động cơ điện xoay chiều (AC) sử dụng dòng điện, dòng điện này đảo chiều theo những khoảng thời gian đều đặn.
Ưu điểm chính của động cơ DC so với động cơ AC là tốc độ khó điều khiển hơn đối với động cơ AC. Để bù đắp điều này, động cơ xoay chiều có thể được trang bị bộ truyền động tần số thay đổi nhưng việc kiểm soát tốc độ được cải thiện đi kèm với chất lượng điện năng giảm.
Các loại động cơ AC:

Động cơ xoay chiều được sử dụng phổ biến ngày nay có thể được chia thành hai loại lớn:
Động cơ cảm ứng (không đồng bộ).
Động cơ đồng bộ.
Động cơ tuyến tính.
Hai loại động cơ này khác nhau về cách cung cấp kích từ trường rôto như sau:
Đối với động cơ cảm ứng, không có kích thích rôto đặt bên ngoài, và thay vào đó, dòng điện được tạo ra trong các cuộn dây rôto do từ trường quay stato.
Đối với động cơ đồng bộ, một kích từ trường được đặt vào các cuộn dây của rôto. Sự khác biệt về kích từ trường này dẫn đến sự khác biệt về đặc tính của động cơ, từ đó dẫn đến các yêu cầu bảo vệ và điều khiển khác nhau đối với từng loại động cơ.
1- Động cơ cảm ứng
Động cơ cảm ứng là động cơ phổ biến nhất được sử dụng cho các thiết bị khác nhau trong ngành công nghiệp.
Động cơ cảm ứng: Được gọi như vậy vì điện áp được tạo ra trong rôto (do đó không cần chổi than), nhưng để điều này xảy ra, rôto quay hơn rôto phải ở tốc độ thấp hơn từ trường để cho phép tồn tại điện áp cảm ứng.
Do đó, cần có một thuật ngữ mới để mô tả động cơ cảm ứng là động cơ trượt.
Phiếu:
Mômen truyền động chỉ có thể tồn tại nếu có dòng điện cảm ứng trong vòng che. Nó được xác định bởi dòng điện trong vòng và chỉ có thể tồn tại nếu có sự biến thiên từ thông trong vòng. Do đó, phải có sự khác biệt về tốc độ trong vòng tô bóng và trường quay. Đây là lý do tại sao một động cơ điện hoạt động theo nguyên tắc mô tả ở trên được gọi là “động cơ không đồng bộ”.
Chênh lệch giữa tốc độ đồng bộ (Ns) và tốc độ vòng tô bóng (N) được gọi là “độ trượt” (s) và được biểu thị bằng phần trăm của tốc độ đồng bộ.
S=(Nsyn - Nm) / Nsyn
Trượt ở đâu? Trượt trượt là một trong những biến số quan trọng nhất trong việc điều khiển và vận hành máy cảm ứng.
s=0: nếu rôto chạy với tốc độ đồng bộ.
s=1: nếu rôto đứng yên.
s is –ve: nếu rôto chạy với tốc độ lớn hơn tốc độ đồng bộ.
s là + ve: nếu rôto chạy với tốc độ thấp hơn tốc độ đồng bộ.
Thuận lợi:
Thiết kế đơn giản, chắc chắn, giá thành rẻ, dễ bảo trì.
Nhiều xếp hạng công suất: mã lực phân đoạn đến 10 MW.
Về cơ bản, chạy với tốc độ không đổi từ không tải đến đầy tải.
Tốc độ của nó phụ thuộc vào tần số của nguồn điện.
Động cơ phổ biến nhất hiện nay ở dải mã lực thấp và trung bình.
Rất chắc chắn trong xây dựng.
Đã thay thế Động cơ DC trong những khu vực không thể sử dụng Động cơ DC truyền thống như môi trường khai thác mỏ hoặc môi trường dễ cháy nổ. Có hai loại tùy thuộc vào cấu tạo động cơ; Lồng sóc hoặc Vòng trượt.
Nhược điểm:
Không dễ dàng để kiểm soát tốc độ thay đổi.
Yêu cầu bộ truyền động điện-điện tử tần số thay đổi để kiểm soát tốc độ tối ưu.
Hầu hết chúng đều chạy với hệ số công suất trễ.
Nguyên lý hoạt động:
Stato thường được kết nối với lưới điện và do đó, stato được từ hóa.
Từ trường của stato cắt các cuộn dây của rôto và tạo ra điện áp cảm ứng trong các cuộn dây của rôto.
Vì cuộn dây rôto bị ngắn mạch, đối với cả rôto lồng sóc và rôto dây quấn, và dòng điện cảm ứng chạy trong các cuộn dây rôto.
Dòng điện rôto tạo ra một từ trường khác.
Mô-men xoắn được tạo ra là kết quả của sự tương tác của hai từ trường đó.
Sự thi công:
Một động cơ cảm ứng có hai phần chính
1- Stato
|
Động cơ cảm ứng Stator |

Đây là bộ phận bất động của động cơ. Thân bằng gang hoặc hợp kim nhẹ chứa một vòng các tấm thép silicon mỏng (dày khoảng 0,5mm). Các tấm được cách nhiệt với nhau bằng quá trình oxy hóa hoặc phủ một lớp vecni cách nhiệt. Việc “cán mỏng” của mạch từ làm giảm tổn thất do từ trễ và dòng điện xoáy.
Các tấm có rãnh cho cuộn dây stato sẽ tạo ra trường quay để lắp vào (ba cuộn dây đối với động cơ 3 pha). Mỗi cuộn dây được tạo thành từ một số cuộn dây. Cách các cuộn dây được nối với nhau xác định số lượng cặp cực trên động cơ và do đó tốc độ quay.
2- Rotor
Đây là phần di động của động cơ. Giống như mạch từ của stato, nó bao gồm các tấm xếp chồng lên nhau được cách điện và tạo thành một hình trụ gắn với trục động cơ.
Các loại động cơ cảm ứng
|
Các loại động cơ cảm ứng |

Động cơ cảm ứng được phân loại theo Loại rôto như sau:
A- Con sóc-Lồng Rotor:

|
Rotor con sóc-lồng |

Nó bao gồm các thanh dẫn dày được nhúng trong các khe song song. Các thanh này bị ngắn mạch ở cả hai đầu bằng cách sử dụng các vòng ngắn mạch.
B- Rotor vết thương:

|
Rotor vết thương |

Nó có một ba pha, hai lớp, cuộn dây phân tán. Nó được quấn cho nhiều cực như stator. Ba pha được nối dây bên trong và các đầu còn lại được kết nối với các vòng trượt gắn trên trục có chổi than nằm trên chúng.
Mỗi loại trong số hai loại động cơ cảm ứng trên có thể được phân thành hai nhóm chính như sau:
I- Động cơ cảm ứng một pha:
Chúng chỉ có một cuộn dây stato, hoạt động với nguồn điện một pha, có rôto lồng sóc và cần có thiết bị để khởi động động cơ. Cho đến nay, đây là loại động cơ phổ biến nhất được sử dụng trong các thiết bị gia dụng, chẳng hạn như quạt, máy giặt và máy sấy quần áo và cho các ứng dụng cho công suất lên đến 3 đến 4 mã lực.
Động cơ cảm ứng một pha cũng đi kèm với rôto quấn có đặc tính khởi động và tăng tốc tuyệt vời, và chúng lý tưởng cho Người vận hành giá trị, Ứng dụng động cơ nông nghiệp, Máy nâng, Máy bảo dưỡng sàn, Máy nén khí, Thiết bị giặt là và Thiết bị khai thác.
II- Động cơ cảm ứng ba pha:
Từ trường quay được tạo ra bởi nguồn điện ba pha cân bằng. Các động cơ này có khả năng công suất cao, có thể có rôto lồng sóc hoặc rôto quấn (mặc dù 90% có rôto lồng sóc) và tự khởi động. Người ta ước tính rằng khoảng 70% động cơ trong ngành công nghiệp là loại này, được sử dụng trong, chẳng hạn như máy bơm, máy nén, băng tải, mạng điện hạng nặng và máy mài. Chúng có sẵn trong xếp hạng từ 1/3 đến hàng trăm mã lực.
Bây giờ, chúng ta hãy xem phân loại đầu tiên của động cơ cảm ứng dựa trên các loại trên:
1- Một pha, Lồng sóc, Động cơ cảm ứng:
Loại này có nhiều loại như hình bên dưới.

A- Động cơ cảm ứng cực bóng mờ
Nguyên lý cấu tạo và hoạt động:
|
Động cơ cảm ứng bóng mờ |

Động cơ cực bóng chỉ có một cuộn dây chính và không có cuộn dây khởi động. Bắt đầu là sử dụng thiết kế vòng một vòng đồng liên tục xung quanh một phần nhỏ của mỗi cực động cơ. Điều này "che" phần đó của cực, làm cho từ trường trong khu vực được tô bóng trễ hơn so với từ trường trong khu vực không bị che khuất. Phản lực của hai trường làm trục quay.
Thuận lợi:
Vì động cơ có cực che không có cuộn dây khởi động, công tắc khởi động hoặc tụ điện, nên nó rất đơn giản về mặt điện và không tốn kém.
Tốc độ có thể được điều khiển chỉ bằng cách thay đổi điện áp hoặc thông qua một cuộn dây nhiều vòi.
Về mặt cơ học, kết cấu động cơ cực bóng mờ cho phép sản xuất khối lượng lớn.
Đây thường được coi là động cơ "dùng một lần", có nghĩa là thay thế chúng rẻ hơn nhiều so với sửa chữa.
Nhược điểm:
Mô-men xoắn khởi động thấp của nó thường là 25% đến 75% mô-men xoắn định mức.
Đây là động cơ có độ trượt cao với tốc độ chạy thấp hơn tốc độ đồng bộ từ 7% đến 10%.
Nói chung, hiệu suất của loại động cơ này rất thấp (dưới 20%).
Các ứng dụng:
Chi phí ban đầu thấp phù hợp với các động cơ cực bóng đến các ứng dụng công suất nhẹ hoặc công suất thấp. Có lẽ công dụng lớn nhất của chúng là quạt nhiều tốc độ dùng trong gia đình. Tuy nhiên, mô-men xoắn thấp, hiệu suất thấp và các tính năng cơ học kém chắc chắn làm cho động cơ cực bóng mờ không thực tế đối với hầu hết các mục đích sử dụng công nghiệp hoặc thương mại, trong đó tốc độ chu kỳ cao hơn hoặc làm việc liên tục là các tiêu chuẩn.
Trong chủ đề tiếp theo, tôi sẽ tiếp tục giải thích các loại động cơ cảm ứng lồng sóc một pha khác. Vì vậy, hãy tiếp tục theo dõi.


